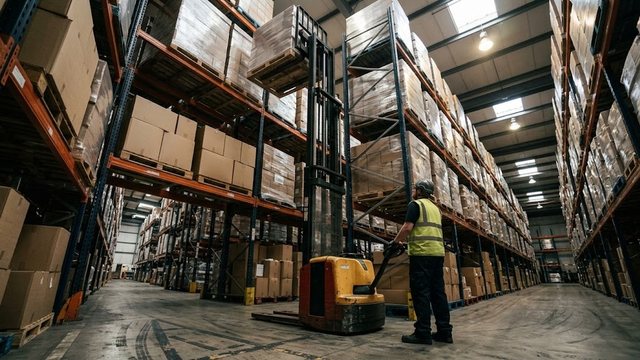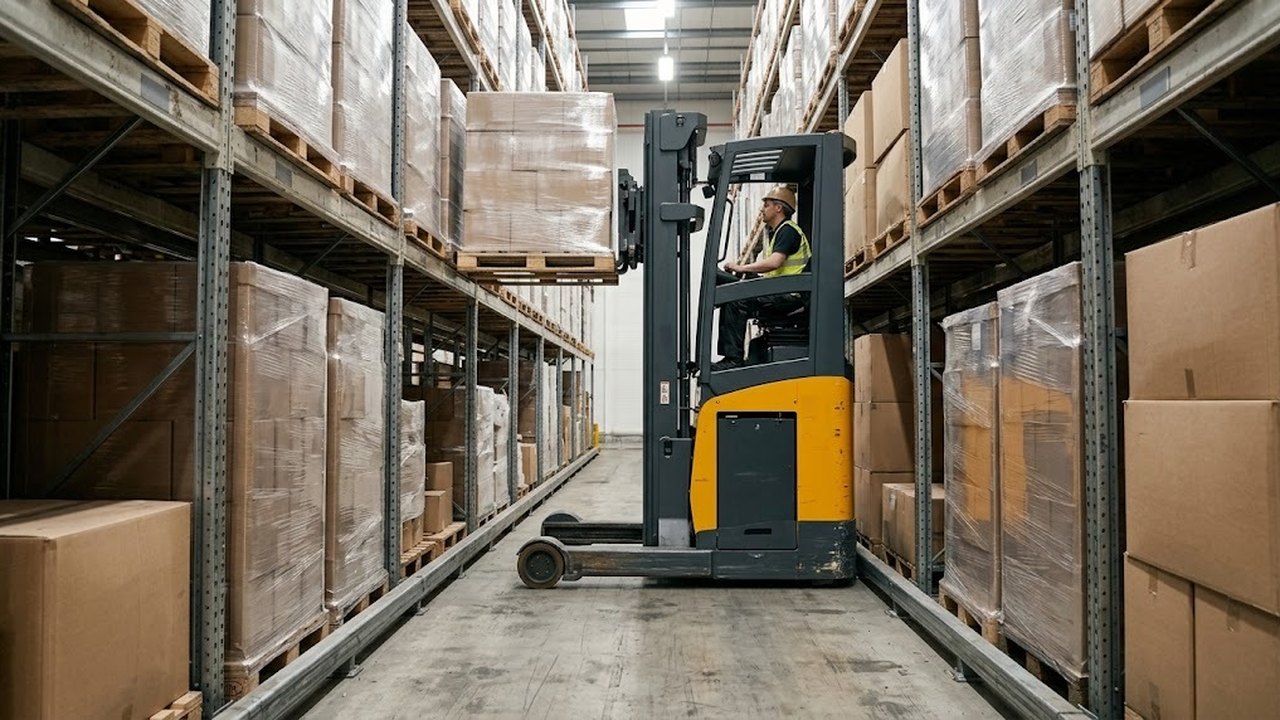
Узкопроходный штабелер представляет собой узкоспециализированную подъемную машину для обслуживания высотных стеллажных зон. В логистической терминологии этот класс машин обозначают аббревиатурой VNA (Very Narrow Aisle). Техника перемещается в межстеллажных коридорах шириной от 1,5 до 1,8 метра при высоте подъема грузовой мачты до 14–18 метров. Конструктивное преимущество оборудования — обработка поддонов без разворота шасси в проезде.
Принцип технологии VNA (Very Narrow Aisle): сокращение прохода до 1.5–1.8 м и рост емкости склада на 40–50%
Технология Very Narrow Aisle базируется на предельной минимизации ширины технологических проездов между паллетными рядами. Классический вилочный погрузчик с противовесом требует проход шириной 3,5–4,0 метра для разворота с поддоном. Ричтраку необходимо от 2,7 до 2,9 метра. Но узкопроходная техника vna снижает этот габарит до 1500–1800 мм, что лишь на 200–300 мм превышает габарит самой европаллеты.
Сокращение межстеллажных коридоров высвобождает полезную площадь объекта. Плотность расстановки стеллажных конструкций возрастает, а емкость хранения склада увеличивается на 40–50% при сохранении исходного пятна застройки. Это исключает затраты на аренду дополнительных площадей или возведение новых складских корпусов.
Штабелеры
Весь раздел →
Зарядное устройство для штабелёров TS15\TS15i (Charger 48V 5A 61-500-112-10)

Зарядное устройство для штабелёров CDD15K-EN 25,6V/25A (Charger)

Гидравлический Штабелер HS 1016 OXLIFT 1600 мм 1000 кг
Расчет полезной емкости зоны хранения строится на сопоставлении коэффициента застройки:
«Коэффициент использования площади склада при внедрении узкопроходной технологии VNA достигает 60–65% против 35–40% при использовании стандартных противовесных погрузчиков».
Сравнение пространственных и рабочих параметров различных типов подъемной техники:
| Параметр | Вилочный погрузчик | Складской ричтрак | Узкопроходный штабелер (VNA) |
|---|---|---|---|
| Ширина рабочего прохода (Ast, паллет 800×1200) | 3500–4000 мм | 2700–2900 мм | 1500–1800 мм |
| Предельная высота подъема вил | 4,5–6,0 м | 8,5–12,5 м | до 15,0–18,0 м |
| Разворот шасси в проходе для захвата груза | Требуется поворот на 90° | Требуется поворот на 90° | Не требуется (прямолинейное движение) |
| Коэффициент использования объема склада | 35–40% | 50–55% | до 80–85% |
| Тип направляющей системы в коридоре | Отсутствует (свободное руление) | Отсутствует (свободное руление) | Рельсовые упоры или индукционный провод |
Штабелер с трехсторонней обработкой груза перемещается внутри рабочего коридора строго по прямой линии. Разворот машины происходит только на внешней магистрали при смене стеллажного ряда.
Кинематика трехсторонней обработки груза (поворотная телескопическая каретка 180°)
Кинематическая схема узкопроходного штабелера исключает маневрирование шасси перед ячейкой стеллажа. Захват поддона осуществляется за счет подвижной каретки с механизмом Turret Head или телескопическими вилами. Каретка вращается в горизонтальной плоскости на 180° (по 90° влево и вправо относительно продольной оси машины). Это позволяет снимать и ставить паллеты по обе стороны коридора без перестановки рамы.
Штабелеры
Весь раздел →
Ручной Гидравлический Штабелер с Подъемной Платформой OXLIFT HS4015 1500 мм 400 кг

Штабелер гидравлический 0,4 т 0,87 м TOR PF4085R для рулонов

Штабелер гидравлический 0,4 т 1,3 м TOR PF4120R для рулонов
Рабочий цикл выемки поддона из стеллажа включает четыре последовательных движения:
- Позиционирование: штабелер подъезжает к нужной секции стеллажа, электроника фиксирует нулевое отклонение по продольной оси.
- Поворот каретки: редуктор разворачивает вилочный захват под углом 90° в сторону целевой ячейки.
- Боковое выдвижение (Traverse): дополнительная телескопическая секция выдвигает вилы вглубь полки под настил паллеты.
- Подъем и втягивание: гидравлический цилиндр приподнимает груз на 50–80 мм, после чего каретка возвращается в центральное положение вдоль оси коридора.
Второй вариант рабочего органа — телескопические вилы челночного типа (Telescopic Forks). Они не поворачиваются вокруг вертикальной оси, а выдвигают многосекционные пластины вправо или влево. Такая схема снижает габарит каретки, что позволяет сделать проход еще уже, вплоть до 1400 мм под продольный захват европаллеты.
Подобрать оборудование под вашу задачу
Концепции Man-Up (подъемная кабина оператора) vs Man-Down (нижняя кабина + видеонаблюдение)
Компоновка рабочего места определяет эргономику и функциональность высотного штабелера. На рынке промышленной складской техники конкурируют две конструктивные концепции: машины с фиксированной нижней кабиной Man-Down и комплексы с подъемной кабиной Man-Up. Выбор компоновки зависит от преобладающего характера грузооборота на предприятии.
Штабелер man-up man-down имеет фундаментальные различия в конструкции подъемной мачты и схеме управления:
Штабелеры
Весь раздел →
Штабелер гидравлический 0,4 т 1,5 м TOR PF4150R для рулонов

Штабелер гидравлический 1,0 т 1,6 м TOR PWMS1016

Штабелер гидравлический 2,0 т 1,6 м TOR PWMS2016
- Концепция Man-Down: кабина оператора жестко смонтирована на основном шасси у основания мачты. Оператор постоянно находится на уровне пола. Контроль позиционирования вил на высоте 10–15 метров осуществляется через цветные мониторы, соединенные с беспроводными камерами на каретке. Машина отличается меньшей массой мачтового узла и повышенной скоростью перемещения.
- Концепция Man-Up: кабина оператора поднимается гидроцилиндрами вместе с вилочной кареткой. Человек находится непосредственно перед обрабатываемым поддоном на любом ярусе. Это дает стопроцентный визуальный обзор ячейки, снижает утомляемость шеи и позволяет выполнять штучный отбор коробок (Order Picking) прямо с верхних полок.
Сравнительные характеристики концепций Man-Up и Man-Down:
| Характеристика | Man-Down (нижняя кабина) | Man-Up (подъемная кабина) |
|---|---|---|
| Высота визуального контроля | Через монитор и камеры высокого разрешения | Прямой визуальный контроль с высоты яруса |
| Возможность штучной комплектации | Исключительно обработка целых паллет | Комплектация штучных заказов на любой высоте |
| Масса подвижной мачты | Облегченная (только грузовая каретка) | Увеличенная (кабина + оператор + каретка) |
| Скорость вертикального подъема | до 0,55 м/с | до 0,40–0,45 м/с (ограничена нормами безопасности) |
| Требования к датчикам аварийной защиты | Стандартные концевые выключатели | Дублированные ловители кабины, датчики закрытия дверей |
Машины Man-Up востребованы на распределительных центрах с активной штучной комплектацией. Вариант Man-Down предпочтителен для монолитных паллетных грузопотоков с однородной номенклатурой.
Системы позиционирования и ведения в межстеллажном пространстве: механические рельсы и индукционный провод (Wire Guidance)
Штабелер в узком коридоре не может управляться ручным поворотом рулевого колеса. Зазор между грузом и балками стеллажа составляет всего 100–150 мм с каждой стороны. При малейшей ошибке руления на скорости 8–10 км/ч произойдет столкновение со стеллажной стойкой. Для автоматического удержания траектории применяется рельсовое ведение штабелера либо электромагнитное слежение по индукционному проводу.
Конструктивные особенности двух направляющих систем:
Штабелеры
Весь раздел →
Штабелер гидравлический 0,5 т 1,6 м GUS 0516

Штабелер-бочкокантователь гидравлический 0,35 т 1,4 м TOR COT

Штабелер гидравлический 0,4 т 1,5 м TOR PJ4150 облегченный
- Механическое рельсовое ведение: вдоль стеллажных стоек на анкерных болтах крепится стальной профиль (уголок 100×50 мм или специальный швеллер высотой 100–160 мм). На раме штабелера установлены боковые полиуретановые ролики. Ролики упираются в полки рельса и удерживают шасси в створе прохода. Система надежна, не требует сложной электроники, но нижний рельс затрудняет ручную уборку пола и перегрузку нижнего яруса.
- Индукционное ведение (Wire Guidance): в бетонном полу прорезается узкий паз глубиной 15–20 мм по центральной оси коридора. В него закладывается медный изолированный провод, заливаемый эпоксидным компаундом. В кабель подается переменный ток частотой 5–10 кГц от внешнего генератора. Индукционные антенны на днище штабелера улавливают электромагнитное поле, а бортовой контроллер подруливает электроусилителем с точностью до 2 мм.
Индукционная система оставляет пол абсолютно ровным. Персонал свободно перемещается по коридору с ручными тележками, а нижний ярус паллет ставится прямо на пол без риска задеть колесом опорный металлопрофиль.
Сверхстрогие требования к качеству и плоскостности промышленных полов по стандарту DIN 18202 (допуск до 1.0–1.5 мм)
Эксплуатация высотной техники VNA накладывает жесткие требования к качеству бетонного основания. При подъеме тяжелой каретки на высоту 15 метров малейший микрорельеф пола вызывает сильный наклон мачты. Согласно законам рычажной геометрии, перепад высот колеи шасси всего в 2 мм при ширине колесной базы 1,5 метра приводит к горизонтальному отклонению верхушки мачты на 20 мм:
«Горизонтальное отклонение вершины мачты на высоте 15 м при перепаде колеи всего 2 мм достигает 20 мм, что создает риск соударения со стеллажом».
При зазоре до стеллажной полки в 100 мм отклонение в 20–30 мм в сочетании с динамическими колебаниями создает риск контакта с конструкцией стеллажа. Поэтому промышленные полы для узкопроходных коридоров проектируются и шлифуются по европейским стандартам DIN 18202 (таблица 3, группа 4/5) и специализированному нормативу DIN 15185 / VDMA для узких проездов.
Основные технические допуски на плоскостность полов под технику VNA:
- Поперечный перепад высот между колеями: не более 1,0–1,5 мм на всей длине рабочего коридора.
- Продольный уклон пола: не более 0,1% (1 мм на 1 метр длины пути).
- Локальная ровность под 2-метровой контрольной рейкой: просвет не более 1,0 мм.
- Прочность поверхностного слоя: бетоны класса не ниже B25/B30 с упрочнением корундовым или кварцевым топпингом с прочностью на сжатие от 70 МПа.
Для достижения таких параметров строители применяют лазерное бетонирование и финишную шлифовку алмазными планетарными машинами. Ровность готовых дорожек проверяется роботизированными лазерными профилографами Floor Profiler перед вводом складского комплекса в эксплуатацию.